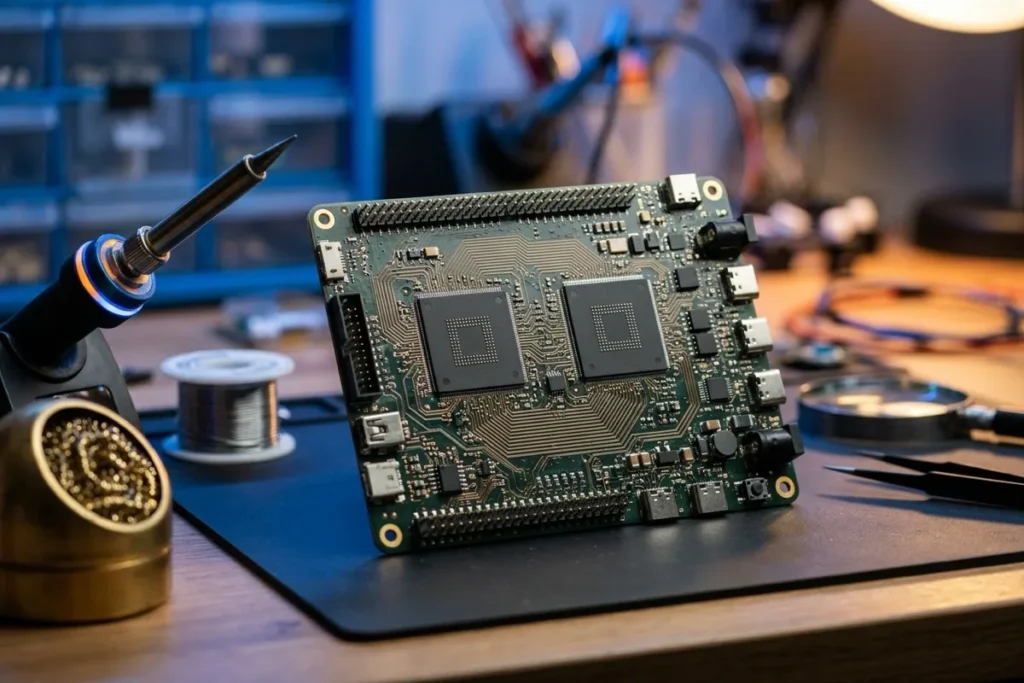
Durante mais de duas décadas, a comunidade maker global viveu sob uma fronteira tecnológica bem definida: quando um projeto exigia controle preciso de motores em tempo real e sensores analógicos, a escolha padrão era um microcontrolador Arduino; quando a aplicação demandava inteligência artificial, visão computacional ou um sistema operacional completo, o desenvolvedor precisava migrar para computadores de placa única, como o Raspberry Pi. O Arduino UNO Q rompeu essa barreira ao inaugurar uma arquitetura híbrida de “cérebro duplo” (Dual-Brain) dentro do formato mecânico clássico do Arduino UNO.
Anunciada originalmente em 7 de outubro de 2025 pela Arduino em conjunto com a Qualcomm Technologies, a placa integra na mesma placa de circuito um microprocessador de aplicação com suporte a Linux upstream e um microcontrolador dedicado a tarefas de tempo real. Essa combinação permite rodar modelos de inteligência artificial de borda (Edge AI) e scripts em Python simultaneamente a sketches tradicionais em C/C++, sem que uma tarefa interfira no determinismo da outra.
Em outubro de 2026, ao completar um ano de trajetória no mercado — com mais de 270 mil unidades enviadas mundialmente, indicador divulgado pela Arduino com referência a 29 de setembro de 2026 (sem confundir remessas de distribuição com vendas finais ao consumidor) —, a plataforma consolidou sua maturidade com a evolução do ambiente Arduino App Lab. Neste guia técnico do TecMaker, você entenderá como funciona a arquitetura Dual-Brain por dentro, quais são as especificações do chip Qualcomm Dragonwing, o que muda com o ecossistema de software e como essa tecnologia redefine o desenvolvimento de sistemas embarcados inteligentes.
A arquitetura Dual-Brain: MPU Qualcomm e MCU STM32 trabalhando juntos
O diferencial central do Arduino UNO Q não está apenas no aumento de poder de processamento, mas na separação arquitetural de papéis entre dois núcleos computacionais independentes:
- O Cérebro de Alto Nível (MPU): gerenciado pelo processador Qualcomm Dragonwing™ QRB2210, que conta com quatro núcleos ARM Cortex-A53 operando a até 2.0 GHz e GPU integrada Adreno. Esse chip executa uma distribuição Debian Linux completa e suporte a contêineres Docker, sendo responsável pela pilha de rede, interface gráfica, processamento de dados volumosos e execução de modelos de IA de borda em Python.
- O Cérebro de Tempo Real (MCU): controlado pelo microcontrolador STMicroelectronics STM32U585, baseado em um núcleo ARM Cortex-M33 de baixo consumo executando o sistema operacional de tempo real Zephyr RTOS. Esse componente assume o controle dos pinos GPIO, temporizadores, barramentos I2C, SPI e saídas PWM com latência determinística, exatamente como nos projetos clássicos de microcontroladores.
A comunicação entre o subsistema Linux e o microcontrolador ocorre por meio de canais de memória compartilhada de alta velocidade internos, permitindo que scripts em Python troquem mensagens com a camada de atuadores sem sobrecarregar barramentos externos. Todos os diagramas e esquemáticos elétricos oficiais estão documentados na documentação oficial de hardware do Arduino UNO Q.
Especificações das variantes de hardware e comparativo técnico
De acordo com as especificações de engenharia da Arduino, a placa foi disponibilizada em duas variantes de memória e armazenamento integrado:
- Variante de Entrada: 2 GB de memória RAM LPDDR4 e 16 GB de armazenamento eMMC soldado na placa;
- Variante Avançada: 4 GB de memória RAM LPDDR4 e 32 GB de armazenamento eMMC soldado na placa.
Para compreender o posicionamento da placa na bancada técnica, é fundamental analisar suas especificações frente a referências consagradas do mercado:
| Recurso / Especificação | Arduino UNO Q | Arduino UNO R4 WiFi | Raspberry Pi 5 |
|---|---|---|---|
| Arquitetura Principal | Híbrida (Dual-Brain: MPU + MCU) | Microcontrolador puro (MCU) | Computador de Placa Única (SBC puro) |
| Processador de Aplicação (MPU) | Qualcomm Dragonwing QRB2210 (4x Cortex-A53 a 2.0 GHz) | Não possui | Broadcom BCM2712 (4x Cortex-A76 a 2.4 GHz) |
| Microcontrolador em Tempo Real | STM32U585 (Cortex-M33) | Renesas RA4M1 (Cortex-M4) | RP1 (controlador de I/O, não MCU aberto) |
| Memória RAM | 2 GB ou 4 GB LPDDR4 | 32 KB SRAM | 2 GB, 4 GB ou 8 GB LPDDR4X |
| Armazenamento Integrado | 16 GB ou 32 GB eMMC onboard | Não possui (Flash interna de 256 KB) | Requer cartão MicroSD ou SSD PCIe |
| Sistema Operacional | Debian Linux + Zephyr RTOS | Firmware bare-metal | Raspberry Pi OS (Linux) |
| Conectividade Sem Fio | Wi-Fi 5 de banda dupla + Bluetooth 5.1 | Wi-Fi 2.4 GHz + Bluetooth 5.0 (ESP32-S3) | Wi-Fi 5 de banda dupla + Bluetooth 5.0 |
| Formato Físico | Arduino UNO clássico com USB-C | Arduino UNO clássico | Formato Raspberry Pi padrão |
| Foco de Aplicação | Robótica com IA local e controle físico | Automação e IoT básica | Computação geral, servidores e visão |
Enquanto o Raspberry Pi 5 é um computador poderoso voltado a fluxos pesados de vídeo e desktops, ele não oferece pinos com resposta em tempo real determinística sem placas auxiliares. Por outro lado, o Arduino UNO R4 é ideal para tarefas simples de automação, mas não possui recursos para rodar sistemas operacionais nem modelos de visão computacional. O Arduino UNO Q ocupa o meio-campo conceitual, unindo controle físico determinístico e computação de borda em uma só placa.
O ambiente Arduino App Lab e o balanço oficial de um ano
Apresentado no anúncio oficial de lançamento da Arduino em 7 de outubro de 2025, o Arduino App Lab foi desenvolvido como um ambiente de desenvolvimento unificado e de código aberto para resolver a complexidade de programar sistemas heterogêneos.
No balanço anual oficial publicado pela Arduino em 8 de outubro de 2026, a fabricante celebrou a maturidade da parceria aberta. Pouco depois, em 22 de outubro de 2026, a equipe oficializou a chegada do Arduino App Lab 0.11, introduzindo suporte a App Releases congelados para produção e um novo painel de assistência de código (Agent Panel). O fluxo de trabalho baseia-se em três pilares centrais:
- Desenvolvimento Integrado: em uma mesma interface, o desenvolvedor escreve o código Python que roda no chip Qualcomm e o sketch em C/C++ que gerencia o microcontrolador STM32, com sincronização automática entre os dois ambientes.
- Conceito de “Bricks”: blocos modulares pré-configurados que injetam recursos complexos — como visão computacional local, processamento de áudio, conectividade MQTT e painéis de dados — sem a necessidade de compilar manualmente bibliotecas neurais do zero.
- Três Modos de Operação Documentados: modo Standalone SBC (conectada diretamente a monitor e teclado via hub USB-C), modo Conectado ao PC (como placa de desenvolvimento clássica via cabo USB) e modo Headless de Rede (operando via Wi-Fi em robôs ou instalações distribuídas).
Aplicações na arquitetura de sistemas e robótica
A integração entre visão de máquina e controle físico nativo abre novas abordagens conceituais para a engenharia de protótipos:
- Braços Robóticos com Visão Local: em projetos mecânicos como o de braço robótico com Arduino, a arquitetura dual permite que o processador Linux capture imagens de câmera e processe algoritmos de detecção visual enquanto o microcontrolador gera sinais PWM sem trepidações (jitter) para os servomotores.
- Veículos Autônomos Educacionais: projetos móveis que exigem leitura ininterrupta de sensores de ultrassom e encoders em tempo real, enquanto o processador Snapdragon/Dragonwing gerencia a navegação e o planejamento de rotas. Para quem está construindo a base na plataforma, o nosso guia de Arduino para iniciantes detalha os fundamentos da programação de I/O.
- Estações de Sensoriamento Inteligente: monitoramento ambiental com agregação local de dados e inferência de padrões anômalos em Python antes do envio para servidores de telemetria.
Para explorar outras abordagens de montagem e instrumentação, consulte o acervo do Laboratório Arduino do TecMaker e acompanhe a visão geral de componentes em nosso artigo sobre ferramentas maker essenciais.
Considerações para a bancada técnica
A consolidação da arquitetura Dual-Brain no ecossistema Arduino representa uma transformação conceitual: o microcontrolador tradicional ganha capacidade computacional de borda sem perder a simplicidade do ambiente de prototipagem que consagrou a marca.
Para estudantes, pesquisadores e makers no Brasil, o avanço indica que projetos de inteligência artificial física passam a exigir menos componentes intermediários na bancada. Para aprofundar seus conhecimentos em fundamentos de hardware, consulte nossa seção de Conceitos e Fundamentos e conheça os utilitários disponíveis na Central de Ferramentas do TecMaker.
A Equipe TecMaker é o núcleo editorial e de testes do portal, dedicada a trazer análises imparciais, comparativos de produtos e as últimas notícias do universo da tecnologia. Nosso objetivo é decodificar a inovação e ajudar nossos leitores a fazerem as melhores escolhas no mercado digital e de dispositivos emergentes.